Какие данные видит фильтр
Простейшая обработка использует соседние пиксели. Более сложные методы анализируют признаки и обученные закономерности изображения. Дополнительные albedo и normal buffers помогают отличать границу материала от шума освещения. Их точный смысл зависит от интеграции в движок.
Документация Open Image Denoise описывает RT-фильтр и вспомогательные входы. Она также объясняет, что обычные first-hit признаки не всегда достаточно характеризуют детали, видимые в отражении или через стекло. Качество зависит от того, как подготовлены эти данные, а не только от имени библиотеки.
Версия и обработка изображения
Blender Manual 3.5 — архив документации от 23.02.2023; точная версия интерфейса отдельных кадров не указана. Преобразование в WebP без потерь; исходные размеры сохранены; без кадрирования, дорисовки и удаления подписей. Все авторы и источники.
Что denoising может потерять
Под угрозой находятся тонкие провода, мелкие надписи, фактура ткани, слабые блики и сложная каустика. В тёмной области фильтр может объединить несколько разных поверхностей. На очень шумном стекле иногда появляется размытый рисунок, который выглядит правдоподобно, но отличается от более длинного расчёта.
Практическая рекомендация: сохраняйте исходный результат и сравнивайте важные области попеременным переключением. Не оценивайте качество только по отсутствию зерна: убедитесь, что остались нужная форма, текстура и средняя яркость.
ПОПРОБУЙТЕ САМИ · МАТЕМАТИЧЕСКАЯ МОДЕЛЬ
Сколько samples нужно для меньшего шума
Слева — синтетическое серое поле с фиксированным рисунком шума. Справа — ожидаемое уменьшение стандартного отклонения среднего.
Формула: σN = σ₁ / √N; N × 4 → σN / 2
Модель независимых samples с конечной одинаковой дисперсией. Поле: линейный уровень 0,5 и гауссов шум σ₁ = 0,25, затем ограничение 0…1 и sRGB. Рисунок шума фиксирован для сравнения амплитуды; это не накопление лучей, не denoising и не измерение времени рендера.
Источники: PBRT: дисперсия оценки Монте-Карло
Вспомогательные passes тоже требуют качества
Если normal или albedo содержат шум, несогласованные края или другое разрешение, подсказка может стать источником артефактов. Некоторые фильтры предлагают предварительную обработку этих каналов. Флаг «чистые вспомогательные данные» нельзя включать, если они в действительности шумные.
Цветовое пространство тоже должно совпадать с ожиданиями фильтра. Нелинейная картинка, ошибочно переданная как linear HDR, меняет статистику входа. Поэтому ручная постобработка должна следовать документации, а не произвольному порядку узлов.
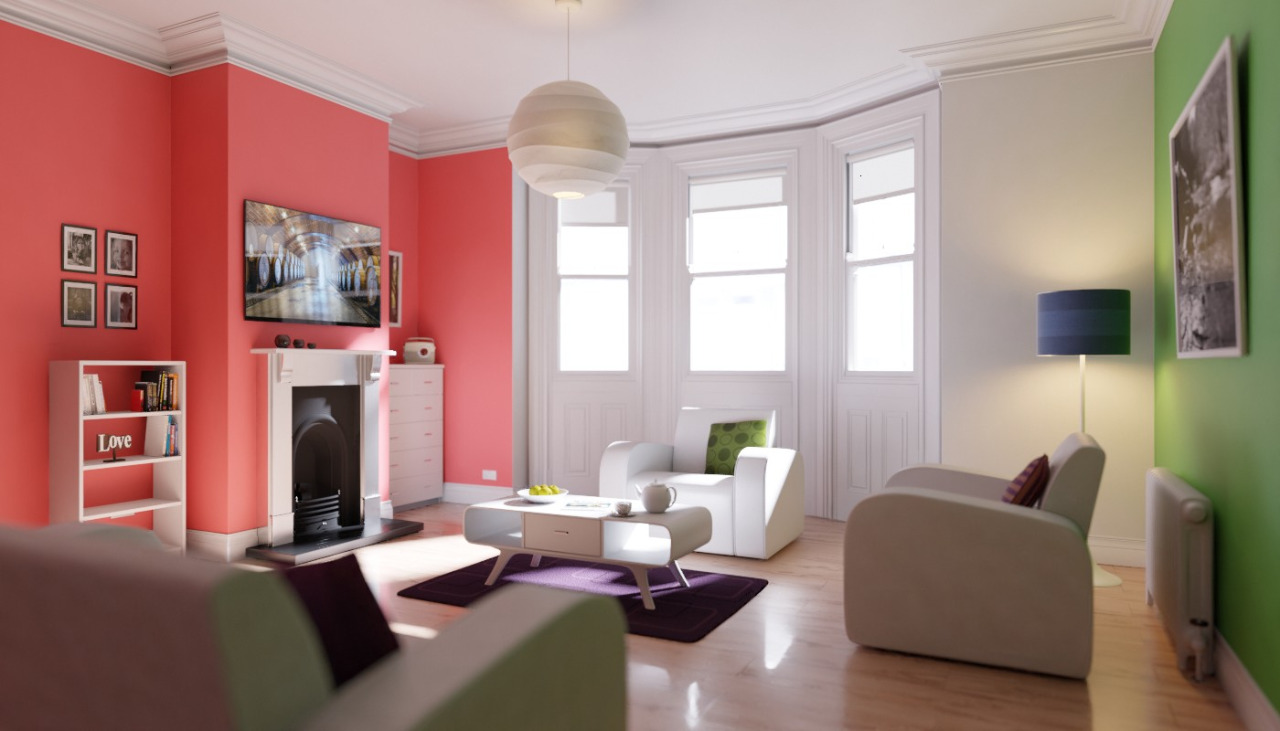
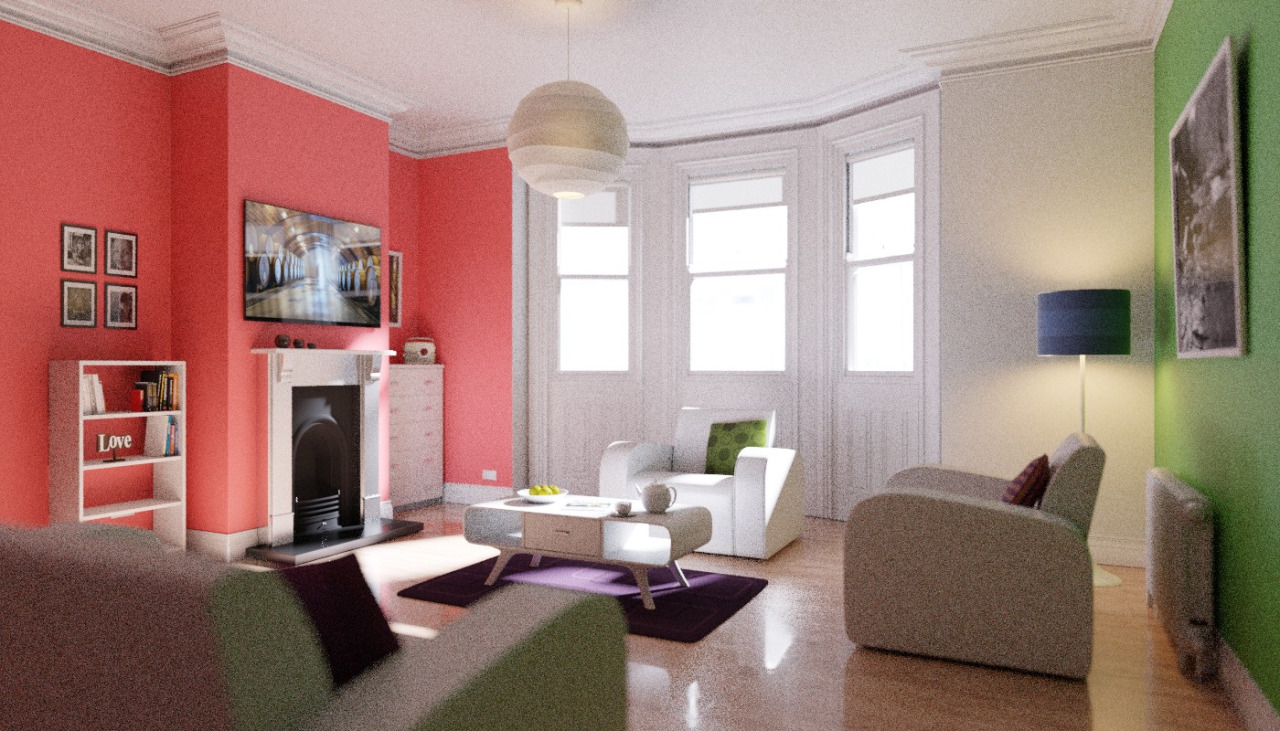
Исходный интерьерный рендер The Pixelary до denoising. Сравните зерно в тенях, на потолке и отражающем полу со следующим кадром той же сцены. Результат denoising для того же рендера The Pixelary. Сопоставление с исходным кадром показывает уменьшение шума и помогает оценить сохранность мелких деталей.
Blender Documentation Team; The Pixelary — исходный рендер · CC BY-SA 4.0 · Blender Manual 3.5Архив документации от 23.02.2023. Преобразование в WebP без потерь; исходные размеры сохранены; без кадрирования, дорисовки и удаления подписей.
Анимация и временная стабильность
Хороший отдельный кадр может мерцать в последовательности: фильтр принимает немного разные решения на разных шумовых рисунках. Пространственный denoiser не становится автоматически temporal. В документации OIDN RT прямо оговаривается отсутствие гарантированной временной стабильности.
Временные методы используют соседние кадры и соответствия движения, но сталкиваются с disocclusion, прозрачностью и неверными motion vectors. Выбор фильтра должен учитывать задачу: статичный каталог, короткий ролик и интерактивный viewport предъявляют разные требования.
Рабочий процесс
Сначала получите достаточную исходную структуру, затем используйте denoising для остаточного шума. Проверьте не только центральный объект, но и тёмные отражения, границы alpha и удалённые детали. При сильном увеличении экспозиции шум и потеря информации проявляются заметнее.
Для анимации рендерите короткий сложный диапазон до запуска всей фермы. Оценивайте его при нормальной скорости и покадрово. Если детали пульсируют, увеличьте исходный бюджет или измените стратегию фильтрации, не пытайтесь скрыть всё дополнительным sharpening.
Критерий принятия
Приёмка должна отвечать на два вопроса: стало ли изображение чище и сохранилось ли содержимое. Для рекламного продукта важна надпись, для архвиза — рисунок текстиля, для персонажа — глаза и волосы. Универсальный процент силы фильтра не заменяет эти предметные критерии. Сохраняемый raw-кадр даёт возможность повторить обработку без полного перерендеринга.
Отдельно проверьте края изображения и границы тайлов, если фильтрация выполняется частями. Некоторым алгоритмам требуется перекрывающийся контекст вокруг участка. Недостаток соседних данных может проявиться швом, хотя середина каждого тайла выглядит хорошо. Сравнение цельного кадра и собранных частей помогает выявить такую техническую ошибку. Сила художественного sharpening не должна использоваться для её маскировки: сначала нужно согласовать сам способ обработки.